Реклама


Мисия Mars Science Laboratory
Mars Science Laboratory
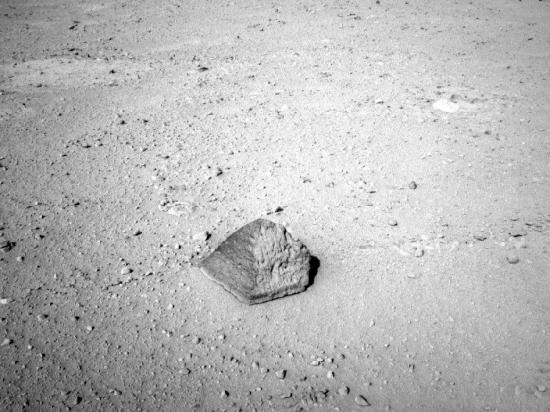
куриозити е достигнал до скала...
Мисия:
Mars Science Laboratory
Куриозити е достигнал до скала, която ще бъде първата цел за изследване от роботизираната ръка.
В момента ровърът е на около 2,5 метра от скалата, която е точно по средата между мястото на кацането "Бредбъри" и специалната област "Glenelg", която...

куриозити продължава да се дви...
Мисия:
Mars Science Laboratory
Куриозити продължава да се движи.
Посоката е изток-югоизток и ровърът ежедневно преодолява около 30 метра. През Sol 42 (17-ти септември, 2012 г.) марсохода е изминал общо 259 метра от стартовата си позиция. По време на шофирането е активен руския...

куриозити почти е завършил тес...
Мисия:
Mars Science Laboratory
Куриозити почти е завършил тестовете на роботизираната ръка и вече е готов да докосне първата скала за анализ.
Тестове се правят с цел, екипа на мисията да придобие умения за прецизното маневриране ръката при температурните и гравитационните усло...

куриозити се придвижва по повъ...
Мисия:
Mars Science Laboratory
Куриозити се придвижва по повърхността на Марс.
Най-напред да припомним, че първото движение по повърхността на червената планета, марсоходът осъществи на 22 август, 2012 год. Тогава Куриозити се придвижи около 4,5 метра напред, след което се завъ...

куриозити направи първото си д...
Мисия:
Mars Science Laboratory
Куриозити направи първото си движение по повърхността на Марс.
В момента ровърът се намира на 6 метра от мястото на кацането. С това се потвърждава работоспособността на мобилната система.
Другото любопитно нещо е, че НАСА избра име на област...

лоша новина от куриозити - изг...
Мисия:
Mars Science Laboratory
Лоша новина от Куриозити - изглежда че един метеосензор е повреден.
Става въпрос за един от двата вятърни сензора. Очевидно единият е трайно повреден.
Пакетът от метеосензори "REMS" има два датчика, които са предназначени да измерват посоката...

куриозити успешно раздвижи роб...
Мисия:
Mars Science Laboratory
Куриозити успешно раздвижи роботизираната си ръка.
Ръката е с дължина 2.1 метра. Накрая, тя завършва с въртящ се купол в който са внедрени редица инструменти - камера, бормашина, спектрометър, лъжичка и механизми за пресяване и порциониране на пр...

навигаторите на мисията начерт...
Мисия:
Mars Science Laboratory
Навигаторите на мисията начертаха първия маршрут за Куриозити. Целевата зона която трябва да достигне е наречена "Glenelg" и тя представлява естествена пресечна точка на три вида терен.
Преходът до Glenelg ще ще бъде около 400 метра в посока изто...

състоянието на куриозити е мно...
Мисия:
Mars Science Laboratory
Състоянието на Куриозити е много добро.
След успешното обновяване на софтуера, ровърът продължава да изпълнява етапа на привеждането във функционалност. Това ще продължи до момента в който се тестват и настроят в работно състояние всички системи...

вече излезе и първото цветно и...
Мисия:
Mars Science Laboratory
Вече излезе и първото цветно изображение във висока резолюция от орбита. То е направено от научната камера HiRISE на борда на MRO и разкрива напластената геоложка основа в дъното на кратера "Гейл".
Един ден след кацането екипът на HiRISE публикув...

първата цветна панорама с висо...
Мисия:
Mars Science Laboratory
Първата цветна панорама с висока резолюция от мисията "Куриозити".
Тя е мозайката от изображения, която показва геоложката среда около мястото на кацането в кратера "Гейл".
Цветове не са променени, което означава че горе-долу това е истинския...

куриозити ще прекара първия уи...
Мисия:
Mars Science Laboratory
Куриозити ще прекара първия уикенд на Марс в обновяване на своя софтуер.
Новите програми, които ще бъдат инсталирани ще са по-подходящи за изпълнението на предстоящите задачи. Обновяването на софтуера е започнало от вчера и ще продължи до 13 авгу...

мисията -куриозити- се развива...
Мисия:
Mars Science Laboratory
Мисията "Куриозити" се развива безупречно.
Голямото нещо, което се случи днес е, че заработиха главните панорамни камери "Mastcam". Mastcam са двете основни научни камери, които са монтирание на върха на мачтата. Едната е със средно-ъгълен изглед...

изображенията от куриозити про...
Мисия:
Mars Science Laboratory
Изображенията от Куриозити продължават да прииждат.
Те са главно от навигационните камери (Navcams) от които е сглобена първата 360 градусова панорама около ровъра. Заради формата на снимките, панорамата е с ниска разделителна способност но вече...